-
关于我们
-
学业信息
-
艺术
-
运动
-
校园生活
校刊展示
家校联合
社团风采
- 龙吟社
- Live 2 Drama
- 合唱团
- 小学部舞蹈团
- 小学部男子街舞团
- 阿卡贝拉社团
- 管乐团
- 流行舞社团
- 生物研究小组
- 有山社
- 女子古典舞社团
- 弦乐团
- VEX机器人俱乐部
- 小学京剧社团
- 棒球俱乐部
- 模拟联合国社团
- 未来问题解决社团
- OM社团
- AMC美国数学竞赛社团
- 世界学者杯社团
- 乐然和睦
- 微笑社
- 理工狗联盟
- 华语辩论社
- IAA
- 模拟法庭
- 争鸣社
- Furry Friends
- GT-Racing
- Village Radio
- 手语社团
- IMMC国际数学建模社团
- 创意设计与智造
- 未来城市研究项目
- ECOCAP
- 软式曲棍球社
- 漫音社
- Wings Up
- 暖星舍
- Cyano
- 观鸟社
健康服务
校园安全
餐饮服务
-
学段管理
-
招生
-
校友
-
文档
科技节讲座——从一张交通沙盘,看见具身智能
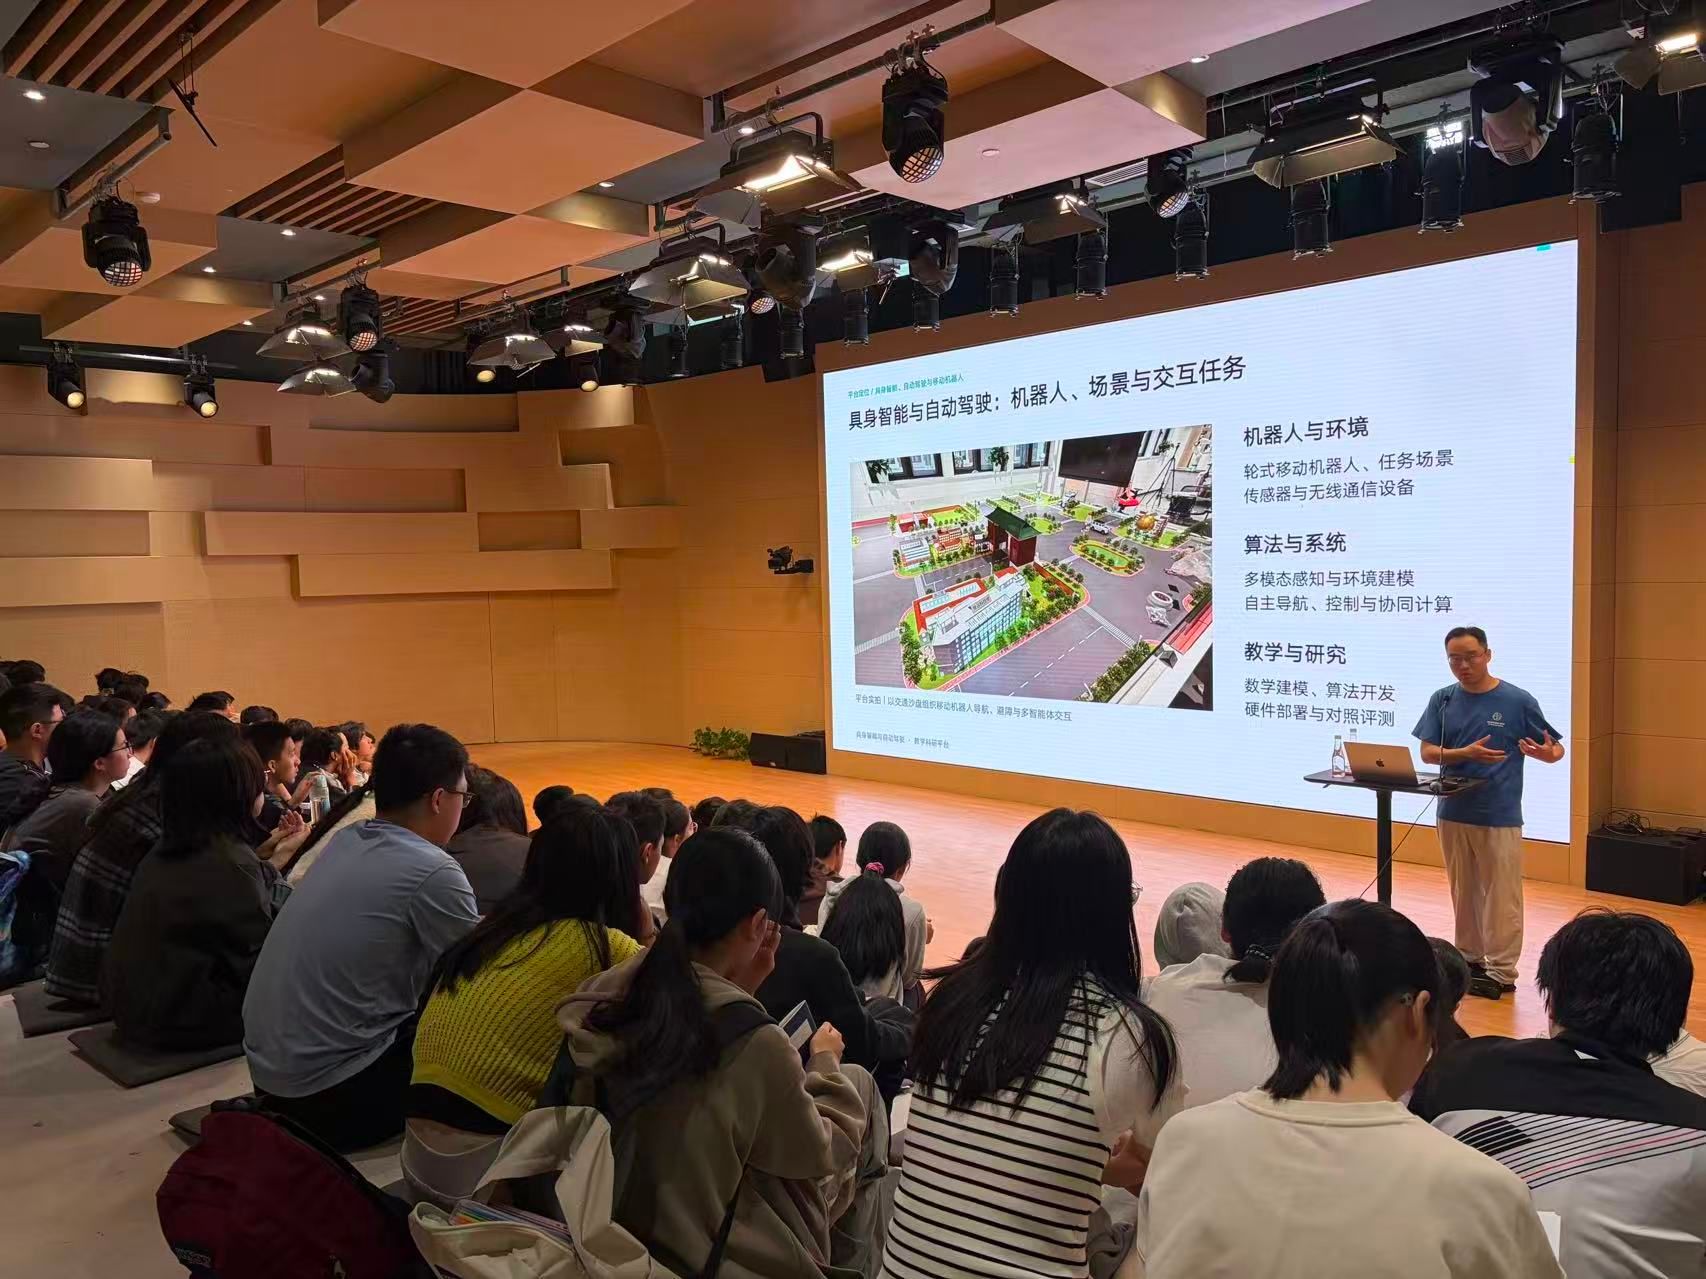
10月29日上午,上海中学国际部科技节“Pursue·Excel”系列讲座在中兴楼B1剧场举行。上海交通大学人工智能学院教授、国际模式识别学会会士严骏驰以“人工智能简史和工业应用”为题,为师生梳理人工智能的发展脉络,并带来“具身智能与自动驾驶沙盘”教学科研平台演示:一方按真实比例搭建的微型交通场景被投射于大屏之上,轮式移动机器人在其间自主穿行。剧场内座无虚席。
讲座从人工智能的几度起伏讲起。从严冬与热潮的更替,到深度学习的兴起,严教授指出,这一轮浪潮最深刻的变化,是模型正从“屏幕里的算法”走向“物理世界中的行动者”——具身智能让机器在真实环境中完成感知、决策与行动,而自动驾驶正是其最具代表性的落地场景。
屏幕上,微型道路、路口、信号灯与障碍物清晰可见,机器人须在有限空间内完成导航、避障与多机交互。严教授以沙盘为例拆解具身智能的“感知—决策—行动”闭环:相机与激光雷达提供图像、点云与位姿,完成目标检测与状态估计;系统据此预测他车运动、生成参考路径与目标速度;控制器输出转向与驱动指令,机器人随之运动,又产生新的观测,进入下一轮决策。他强调,评价一个系统不能只看单次输出,定位精度、碰撞与任务完成率、端到端时延、轨迹跟踪误差,才是检验算法的真实尺度。当小车平稳通过路口、实车在真实路面完成一次动态避障时,台下响起轻声的惊叹。
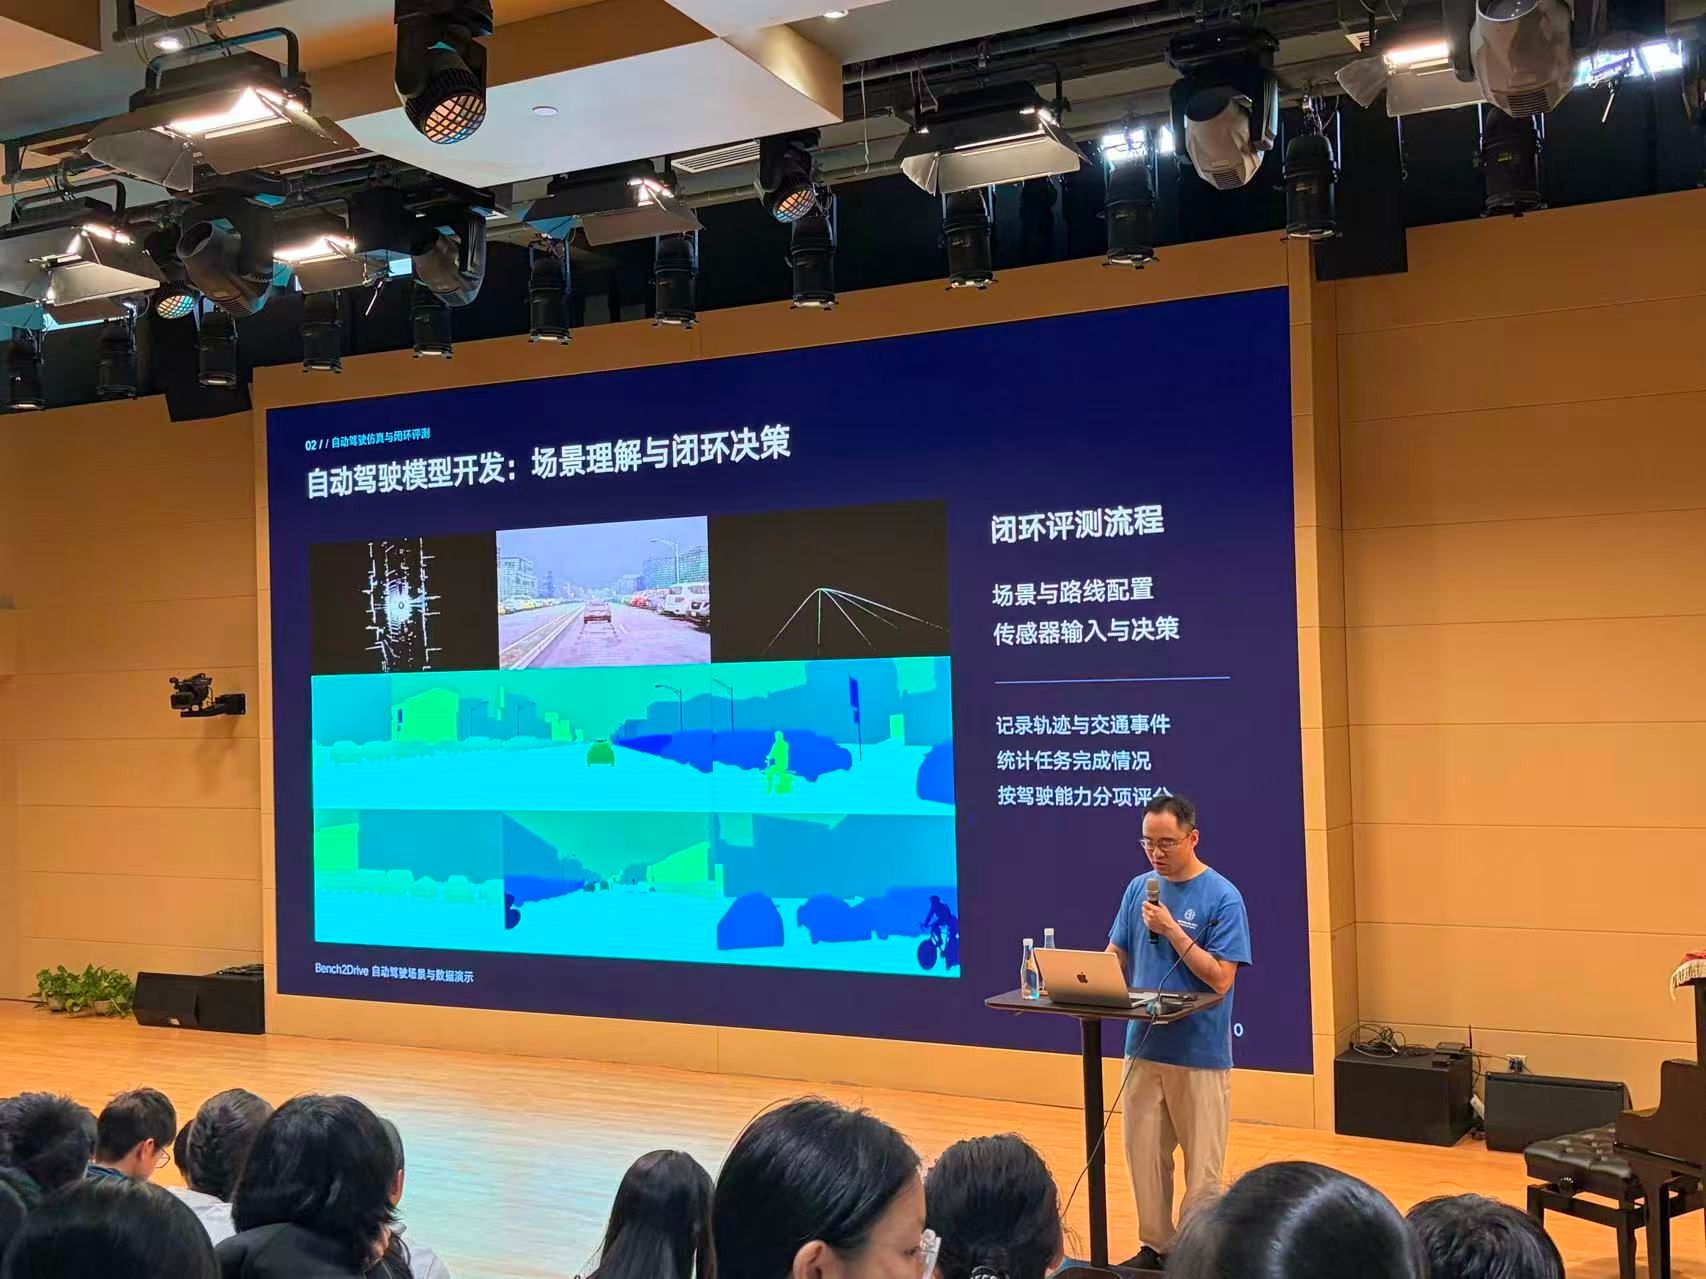
支撑这一闭环的,是团队研发的异步多模态世界模型与端—基站—云协同架构:前者按信息变化的快慢分工,以低频关键帧配合高频点云与三维缓存增量重建,在带宽受限时仍能生成连续画面;后者将感知汇聚于边缘、计算按需卸载,让算力有限的机器人也能实时推理。算法是否可信,则交由可复现的评测回答——基于Bench2Drive的闭环测试覆盖44类交互场景、23种天气与12个城镇地图,再由仿真到沙盘、由沙盘到实车逐级标定对齐。
一场讲座无法穷尽人工智能的可能,却让前沿与课堂之间的距离清晰可感。上海中学国际部始终坚信,学生的志趣应在真实的学术与工程情境中养成。学校将依托科技节等平台,持续把前沿学者与真实场景请进校园,鼓励学生从提问走向动手、从验证走向创造,在与时代技术的对话中拓宽视野、坚定志趣,成长为兼具创新精神与全球视野的卓越人才。
(文/图:国际部高中科技指导办公室 审核:廖辉,左乾)